Trả lời ngắn · Câu 19
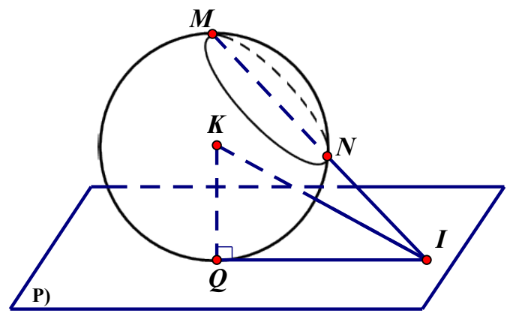
Một robot khảo sát không gian hoạt động trong môi trường 3D có một cảm biến hình cầu, được lập trình để di chuyển sao cho cảm biến này tiếp xúc tại một điểm Q trên một bức tường nghiêng có phương trình là mặt phẳng $ x+y-z-3=0 $ để đo đạc. Trong lúc khảo sát, cảm biến luôn phải đi qua hai điểm chuẩn đã cố định sẵn trong không gian là điểm $ M\left ( { 1;1;1 } \right ) $ - vị trí cảm biến tại lần đo đầu tiên và điểm $ N\left ( { -3;-3;-3 } \right ) $ vị trí cảm biến tại lần đo tiếp theo. Để tối ưu hoá phần mềm điều hướng, kỹ sư muốn xác định rằng: Dù cảm biến (hình cầu) có di chuyển sao cho tiếp xúc ở đâu trên bức tường, điểm tiếp xúc đó luôn nằm trên một đường tròn cố định. Tính bán kính của đường tròn cố định đó, từ đó giúp lập trình robot dò tìm tiếp điểm dễ dàng hơn trong các lần đo tiếp theo.
Xem đáp án và lời giải
Đáp án chấp nhận
- 6
Lời giải
* Đường thẳng MN có phương trình tham số là $ \left \{ \begin{array}{l} \begin{array}{l} x=1+t \\ y=1+t \\ z=1+t \\ \end{array} \end{array} \right. $.
* Gọi $ I=MN∩(P) $ khi đó tọa độ điểm $ I $ ứng với $ t $ thỏa mãn:
$ 1+t+1+t-1-t-3=0⇔t-2=0⇔t=2⇒I\left ( { 3;3;3 } \right )⇒IM=2\sqrt[] { 3 },IN=6\sqrt[] { 3 }. $
Do mặt cầu (S) đi qua M, N và tiếp xúc với đường thẳng IQ tại điểm Q nên ta có:
$ IQ ^ { 2 } =IM⋅IN=KI ^ { 2 } -R ^ { 2 } ⇒IQ ^ { 2 } =IM⋅IN=36⇔IQ=6 $
Vậy Q luôn thuộc đường tròn tâm I bán kính $ R=6 $.